全栈自研!幻尔WonderDuck凭什么与众不同?
WonderDuck 凭什么与众不同?答案不在宣传语里,而在它被拆开、被运行、被训练之后仍然站得住的工程细节里。
幻尔推出的 WonderDuck,是一台集原创机械结构、自研关节舵机、异构双脑控制系统、AI 视觉与强化学习于一体的开源双足机器鸭。WonderDuck成品发货、到手即用,同时开放3D结构文件、底层源码、仿真训练工程及真机部署流程,让开发者既能体验,也能深入研究和二次开发。
01 不同在结构
先解决站稳,再谈走好
双足机器人要实现稳定行走,机械结构是基础。身体重心、腿部结构与关节布局,都会直接影响机器人的运动表现。
WonderDuck 采用原创金属承力架构,核心受力点部署金属结构件,强度高、形变极小,能承受反复跌倒冲击而保持机械精度。腿部关节采用双轴固定设计,用双轴支撑消除单轴结构容易出现的径向晃动与虚位,让关节运动精度和整机刚性更稳定。
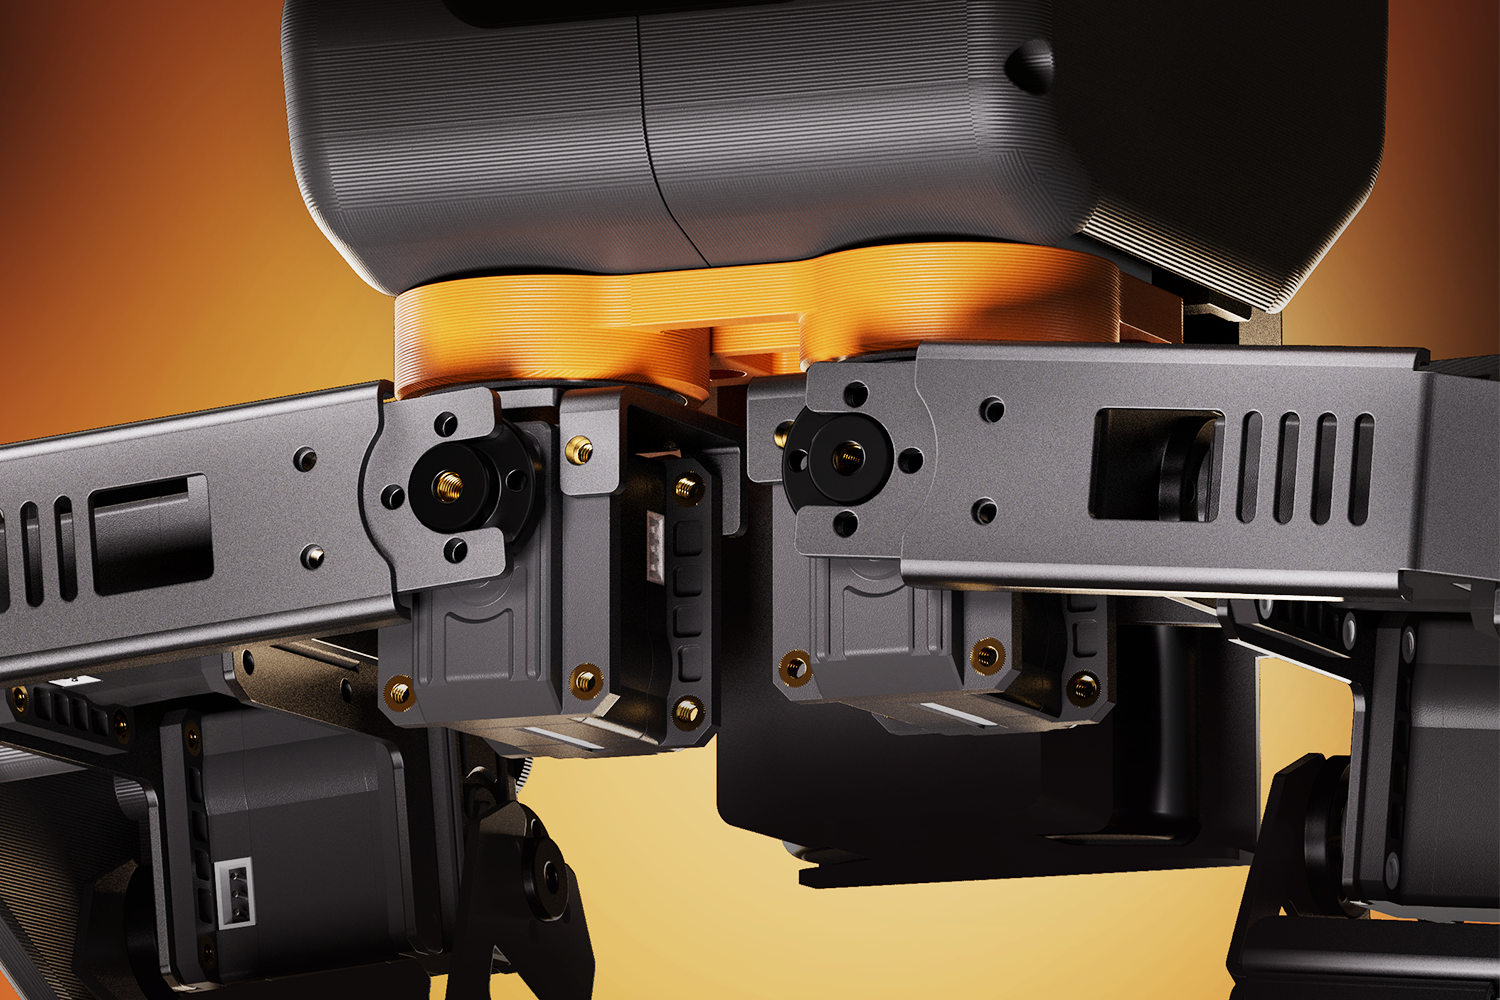
整机为 15 自由度设计,外壳采用原创 3D 打印方案,模块化拆装,全套 3D 结构文件开源,开发者可以改模、打印、加装模块。硬铝合金支架与 3D 打印外壳的组合,让这台机器鸭既能扛住调试和训练中的反复冲击,也留出了足够的改造空间。
02 不同在关节
让步态落在每一个舵机上
WonderDuck 核心关节搭载幻尔自研 HX-08LCM 空心杯磁编码总线舵机,堵转扭矩 8kg·cm ,响应速度 0.06s/60° ,完美适配机器鸭50Hz高频控制环路。舵机内部采用不锈钢高强度齿轮组和主副金属舵盘,结合12Bit 非接触式磁编码反馈,实现 360° 连续旋转与高精度定位。同时,内置梯形加减速启停算法,有效减少启停时的关节抖动,让运动过程更顺滑。
控制与反馈方面,HX-08LCM支持位置、温度、电压等状态信息读取,并具备过热、过载、过压保护。开放的通信协议,也方便开发者进行舵机调试与底层控制开发。
03 不同在控制
端侧算力和实时控制分工协作
幻尔自研RK3566 主控与 AT32 协处理器组成的双脑架构,分别负责上层计算与底层实时控制。
RK3566搭载四核Cortex-A55处理器和1TOPS NPU,配备1GB运行内存、32GB TF卡存储,运行原生Linux系统,主要负责强化学习策略推理、机器视觉、图传及上层应用调度。AT32则负责IMU姿态数据采集、舵机总线控制等底层实时任务,保障 50Hz 实时控制环路稳定运行。
感知交互上,WonderDuck配备头部、背部双路QMI8658 IMU,可采集姿态、角速度和加速度等信息,为运动控制提供数据支持。还配备了 800 万像素高清摄像头、TOF 测距传感器、麦克风和扬声器,配合音频编解码器与 7.4V 高倍率锂电池,构成完整的端侧感知与交互硬件基础。
04 强化学习驱动
让机器鸭自主学习运动策略
传统机器人通常依靠预设动作和控制指令完成运动,而强化学习为机器人提供了自主探索运动策略的新思路。
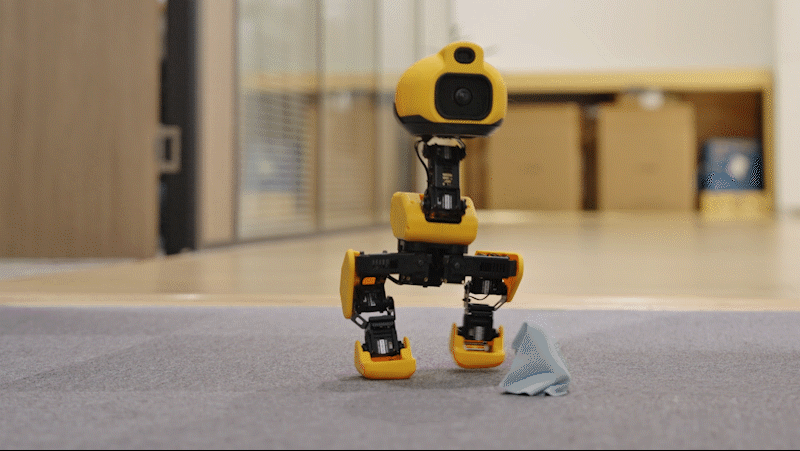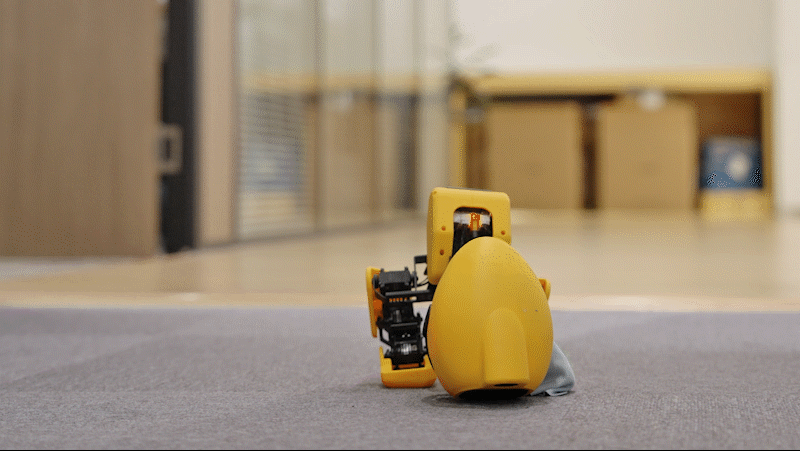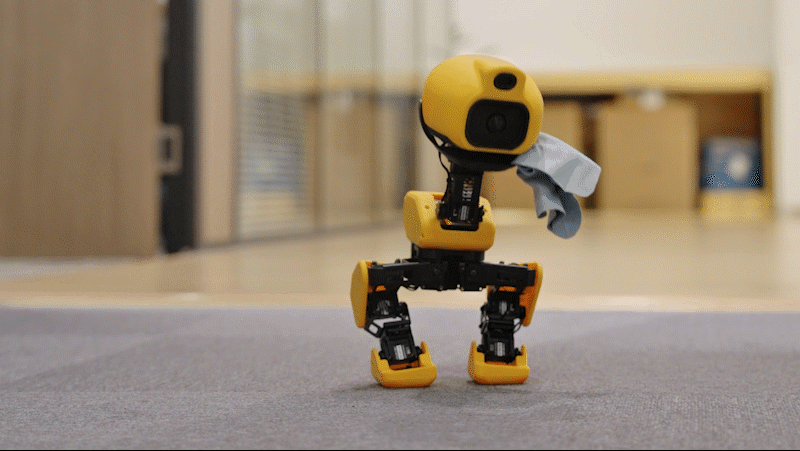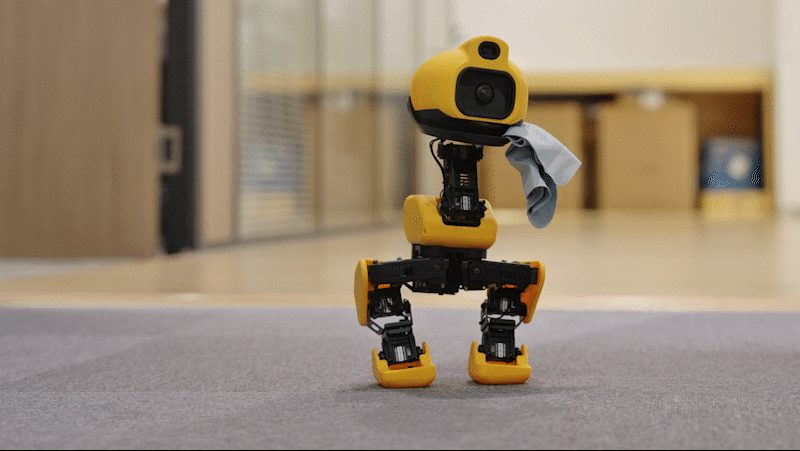
WonderDuck基于主流PPO算法,在MuJoCo物理仿真环境中开展强化学习训练。机器人在虚拟环境中反复尝试,根据奖励反馈不断调整运动策略,逐步学习行走、姿态调整等运动能力。训练过程中,WonderDuck结合mjlab框架与域随机化技术,让机器人接触不同的仿真条件,提升它的适应能力。训练完成后,可将模型导出并部署至真实机器人,完成从仿真训练到真机运行的迁移。
除了自主训练,WonderDuck出厂还预置了行走、自主站起、坐下、啄取等多套成熟策略。
05 全链路软件工具
降低门槛,让训练和调试更方便
WonderDuck 配套 WonderRL 强化学习训练工具,内置 MuJoCo 仿真环境和 PPO 训练框架,支持训练过程可视化、奖励函数自定义和 ONNX 模型导出,把仿真训练、模型优化和真机部署连成一条完整流程。
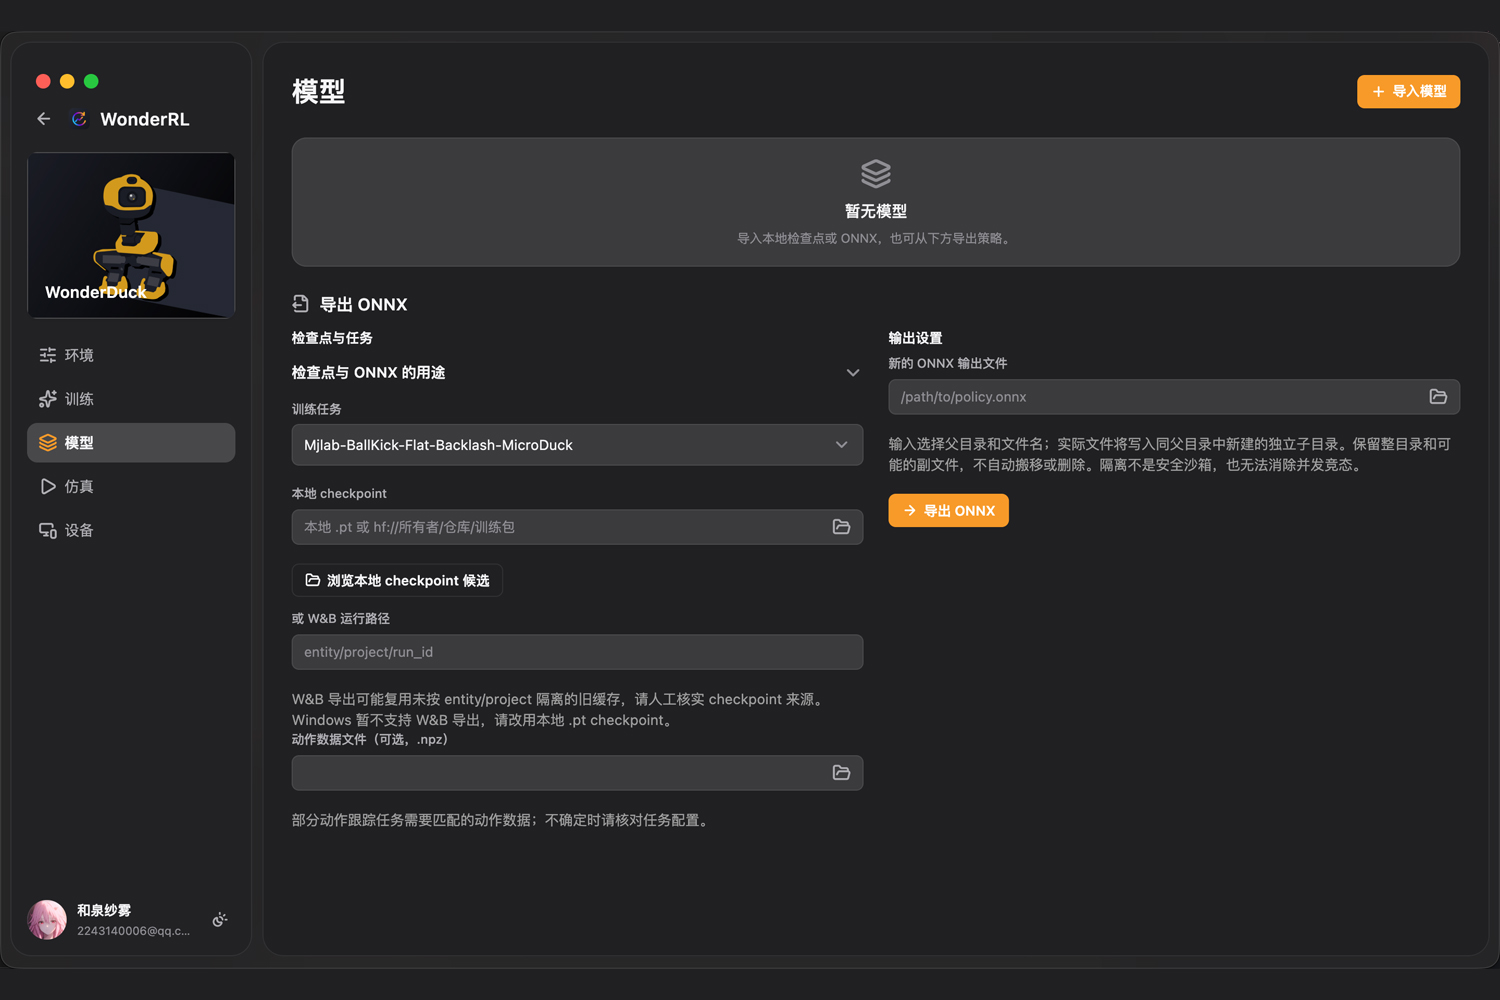
PC 网页端可视化上位机免安装,浏览器直连机器人即可实时监控整机状态、在线调试舵机参数、预览摄像头画面、切换运动策略和更新固件;手机 APP 则提供基础动作遥控、实时图传、视觉人体追踪、手势控制和视觉巡线等预置玩法。
06 全栈开源
从入门到进阶,助力具身智能开发
WonderDuck开放3D结构文件、硬件原理图及底层源代码,让开发者可以从硬件与底层控制入手,了解机器人系统的实现方式。同时,提供MuJoCo仿真环境、PPO训练工程和真机部署流程,开发者可以在现有工程基础上搭建仿真环境、训练运动策略与Sim-to-Real迁移。
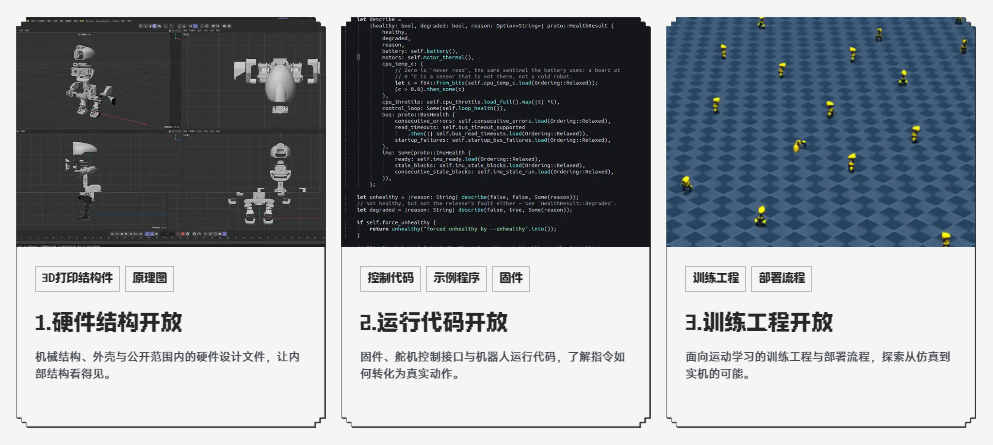
还配套原创课程与开发手册,内容涵盖运动控制、强化学习、机器视觉交互等全维度内容,为开发者开展自主学习、技术研究与项目实践提供参考。
WonderDuck 已开放预约!我们欢迎拆机,欢迎翻源码,欢迎拿真机训练效果来检验。全你的第一台具身智能入门平台,WonderDuck,要来了。