中国科学院北京纳米能源与系统研究所: 研究离电摩擦电传感用于机器人接触前及接触中的自适应感知
研究背景
随着具身智能的发展,机器人不仅需要在接触物体后获得触觉信息,还需要在接触前提前感知目标,从而实现更加主动和自适应的交互。然而,现有接触式与非接触式感知通常由不同传感器完成,系统集成复杂且存在持续供能需求。在单一自供能平台中实现“接触前-接触中”连续感知,仍是智能机器人感知面临的重要挑战。摩擦电传感具有自供能、高灵敏度和结构简单等优势,但传统体系主要依赖电子输运,受到介电极化和电荷保持能力的限制,远距离感知与长期稳定性仍有待提升。为突破这一瓶颈,本工作引入离子电子学机制,利用离子迁移与界面电双层增强极化,并结合电荷俘获抑制耗散,探索离子-电子协同调控的摩擦电感知新机制。
文章概述
针对上述问题,中国科学院北京纳米能源与系统研究所王中林院士、魏迪研究员团队构建了一种离电摩擦电传感器(iontronic triboelectric sensor,ITS),并进一步建立了面向机器人操作的仿生双模态感知系统。该传感器采用PVDF-[SEt₃]NTf₂-TiO₂三元复合介电层,通过离子液体诱导的界面电双层重构增强介电极化,并利用TiO₂电荷俘获抑制电荷耗散,形成离子-电子协同调控机制,从而在同一器件中实现接触前远程感知与接触中触觉感知。经过材料与结构优化,ITS实现了0-70 kPa的压力感知,并在单电极模式下实现1.1 m的人体目标检测。进一步结合一维卷积神经网络(1D-CNN),系统实现了91.3%的接触前材料预识别准确率和90.28%的接触中材料识别准确率。在此基础上,研究将ITS集成于机械手,构建“远程感知-触觉感知-动作反馈”闭环,实现基于目标属性和接触状态的自适应抓取。该工作将传统摩擦电感知由“接触后响应”拓展至“接触前预判-接触中感知-动作反馈”的连续感知模式,为自供能机器人感知、具身智能与智能人机交互提供了新的离子电子学技术路径。
该成果以“Iontronic Triboelectric Sensing for Adaptive Robotic Perception before and during Contact”为题发表在近期的Nano Letters期刊上。论文的共同第一作者为郭佳鑫和杜岩,共同通讯作者为王中林和魏迪。
图文导读
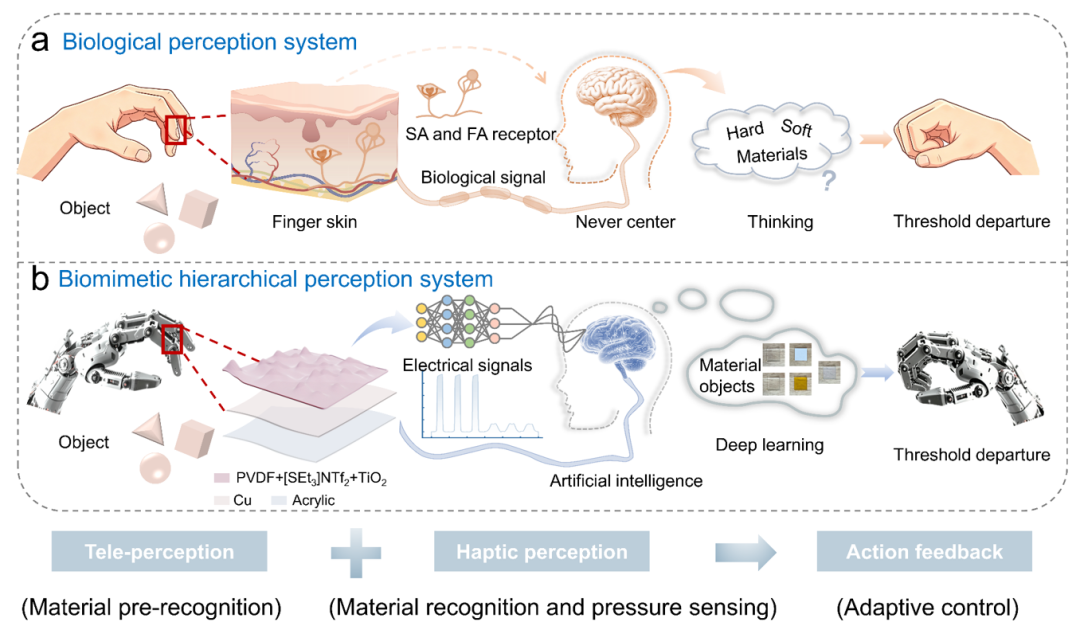
图1.仿生双模态感知系统的工作原理与设计概念。a.人体生物触觉感知过程;b.基于离电摩擦电传感器的仿生双模态感知系统。接触前通过远程感知实现材料预识别,接触后通过触觉信号实现材料识别与压力感知,并进一步形成自适应动作反馈。
图2. ITS的触觉感知机制及性能。a.接触-分离模式下离子-电子耦合输运机制;b-c.不同材料对应的摩擦电输出及摩擦电序列;d.不同接触材料下的有限元模拟;e-g.微结构优化及压力响应;h-i. 10万次循环稳定性与动态响应性能。
图3.ITS的远程感知机制及性能。a-b.单电极模式下目标接近引起的离子-电子重排及电势分布;c-d.不同介电层的距离响应与循环稳定性;e-f.对正、负摩擦电目标的距离感知;g. 50 mm距离下不同材料的信号差异;h.人体目标远程感知测试。
图4.基于ITS的材料识别与机器人闭环自适应抓取。a.从远程感知、触觉感知到动作反馈的系统框架;b. 1D-CNN网络结构;c.五类材料在接近和接触阶段产生的电信号;d.接触前与接触中材料分类混淆矩阵;e.接近预警、阈值切换与自适应动作反馈过程。
结 论
本工作将离子电子学引入摩擦电感知,通过在PVDF-[SEt₃]NTf₂-TiO₂三元复合介电层中建立离子-电子协同电荷输运机制,将传统依赖极化、以接触触发为主的摩擦电传感进一步拓展为兼具远程感知与触觉感知能力的双模态系统。其中,离子液体诱导的界面电双层重构增强了介电极化,TiO₂辅助电荷俘获则稳定静电场并抑制电荷耗散;结合表面微结构调控,器件实现了124 V峰值开路电压、最高70 kPa压力感知范围以及最远1.1 m的人体目标感知。进一步结合1D-CNN,系统分别实现91.3%的接触前材料预识别准确率和90.28%的接触中材料识别准确率。在此基础上,研究进一步打通了“远程感知-触觉感知-动作反馈”全过程,使机器人能够由传统的“接触后响应”向“接触前预判、接触中确认、接触后自适应操作”转变。总体而言,该工作突破了传统单模态传感器在感知时空范围上的限制,为自供能多模态机器人感知提供了新的离子电子学机制,也为具身智能、自主机器人、精密制造及先进人机交互提供了新的器件与系统路径。
来源:邃瞳科学云